вологість:
тиск:
вітер:
Нейромережі навчили роботів точно хапати фрукти у безладі
18 жовтня 2026 р. 13:22


18 жовтня 2026 р. 13:22
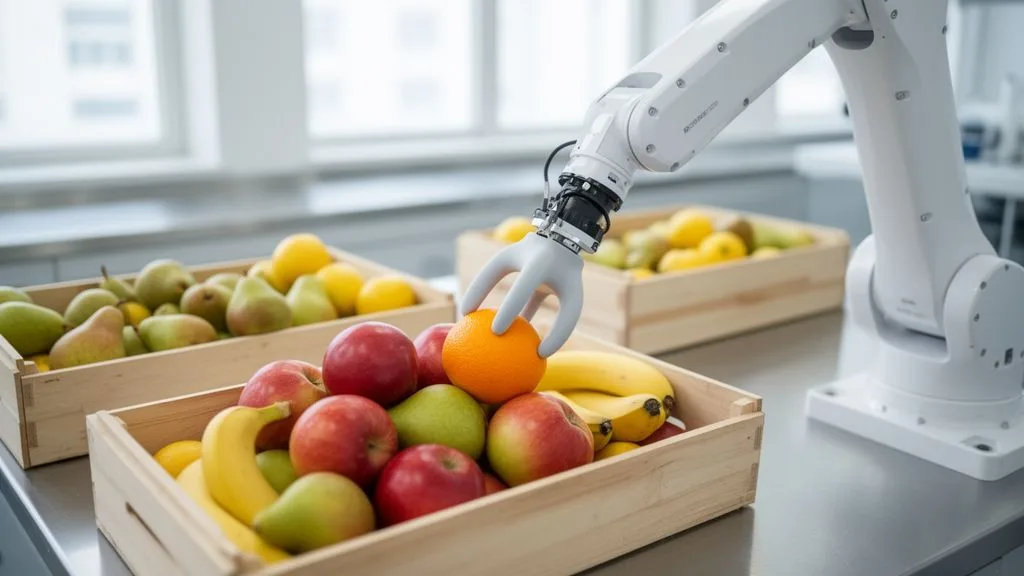
Роботи-збирачі врожаю стикаються з простою на вигляд, але складною на практиці задачею: реальні фрукти ростуть і лежать у безладі. Вони ховаються за листям, перекривають одне одного, відрізняються розміром від вишні до папаї. Нова робота, опублікована в журналі Artificial Intelligence in Agriculture і описана на ресурсі Scienmag , пропонує рішення: тріо легких нейромереж, які в реальному часі знаходять безпечне місце для захвату плоду навіть у дуже захаращеній сцені. У складних умовах система досягає точності до 99% .
Дослідження під керівництвом Боюаня Цао (Boyuan Cao) з’являється в момент, коли аграрна робототехніка переходить від лабораторних демонстрацій до польових випробувань. Автори наголошують: вузьким місцем часто є не сам роботизований маніпулятор, а «зір» — шар сприйняття, який вирішує, де саме мають зімкнутися пальці захоплювача.
Як робот «бачить» правильний хват
У формальному визначенні, яке використовують автори, хват — це не просто точка на об’єкті. Це орієнтований прямокутник, описаний п’ятьма параметрами: горизонтальною та вертикальною координатами центру, шириною розкриття між пальцями, висотою самих пальців і кутом, під яким захоплювач має підійти до плоду.
Завдання полягає в тому, щоб швидко й точно оцінити всі п’ять параметрів, аби робот міг діяти без пауз посеред збирання врожаю. Саме цю технічну проблему й намагається розв’язати нова система.
NBMOD: новий датасет для реалістичних умов
Одним із найважливіших внесків роботи став не новий робот, а новий набір даних. Команда створила датасет Noisy Background Multi-Object grasp Detection (NBMOD), що містить 31 500 пар зображень RGB та глибинних карт.
Глибинні камери фіксують не лише колір сцени, а й відстань до кожного пікселя. Це критично для захвату: захоплювач має знати, наскільки далеко тягнутися, перш ніж зімкнути пальці.
NBMOD навмисно поділений на три підмножини, які відображають зростання складності реальних умов:
- 13 500 зразків із поодинокими фруктами на простому фоні — «акуратні» сцени, типові для старих бенчмарків;
- 13 000 зразків, де кадр захаращений побутовими предметами, що частково закривають ціль, — аналог безладу на пакувальному столі чи в густій кроні;
- 5 000 сцен із кількома фруктами, де система має вирішити не лише, як хапати, а й який об’єкт обрати першим.
Розмітка зберігається у форматі XML, що спрощує використання NBMOD іншими дослідницькими групами та порівняння результатів.
Від AlexNet до YOLO: уроки попередніх підходів
Архітектурні рішення в новій роботі спираються на еволюцію глибинного навчання для задач виявлення об’єктів. Автори простежують шлях від AlexNet (2012), яка показала перевагу глибоких згорткових мереж над «ручними» ознаками, до сучасних детекторів R-CNN, SSD, FPN, RetinaNet і серії YOLO.
Підходи до виявлення хватів вони класифікують за двома осями. Перша — це двоступеневі та одноступеневі методи. Двоступеневі спочатку генерують кандидати прямокутників, а потім їх уточнюють і ранжують. Вони можуть бути дуже точними, але повільними — додаткова стадія збільшує затримку, неприйнятну для робота на полі. Одноступеневі методи одразу передбачають координати хвату з ознак «хребта» мережі, жертвуючи частиною точності заради швидкості.
Друга вісь — якірні (anchor-based) та без’якірні (anchor-free) підходи. Якірні вводять попередню структуру в простір передбачень, що допомагає моделі вчитись на невеликих наборах даних. Без’якірні дають більше свободи, але зазвичай потребують значно більше прикладів.
У сільському господарстві цей компроміс особливо гострий. Автори виділяють три відмінності від загального виявлення об’єктів: масштаби цілей (фрукти) змінюються не так сильно, як у «звичайних» зображеннях; розмічені дані дорогі, бо кожен хват — це орієнтований прямокутник, нанесений вручну; а точність прогнозу кута критично важлива, адже неправильний підхід може зачепити плодоніжку або промахнутися між сусідніми плодами.
З огляду на обмежені дані та потребу в кутовій точності, команда обрала якорний дизайн і запропонувала свою ключову новинку — Rotation Anchor Mechanism . Цей механізм вбудовує інформацію про можливі кути безпосередньо в набір якорів, щоб мережа не вчилася орієнтації «з нуля».
Гібридний «хребет»: поєднання згорток і трансформерів
Вибір базової архітектури також був продуманим. Згорткові нейромережі (CNN) мають вбудовані «упередженість» до зображень: локальність, інваріантність до зсуву, ієрархічну структуру ознак. Це робить їх ефективними за невеликої кількості даних. Їхній недолік — те, що ранні шари бачать лише невеликі ділянки зображення, тобто мало контексту.
Трансформери, навпаки, добре працюють із далекими зв’язками й захоплюють глобальну інформацію вже на неглибоких рівнях, але не мають вбудованих «зорових» упереджень і потребують багато даних.
Компромісом став гібридний підхід: поєднання згорткових блоків із трансформерними. Автори використали як «хребет» легку конфігурацію MobileViT, що дозволяє моделі працювати в реальному часі на апаратурі, яку реально встановити на польового робота.
Як розвивалася точність захвату
Огляд попередніх робіт у статті фактично є короткою історією розвитку цієї галузі. Ще 2015 року Ленц (Lenz) і колеги одними з перших застосували глибинне навчання до задачі захвату, використавши дві мережі й досягнувши 73,9% точності на наборі Cornell Grasp Dataset з RGB-D даними. Це заклало шаблон «грубо-потім-точно», але за рахунок швидкодії.
Пізніше Сонг (Song) з колегами вдосконалили Faster R-CNN за допомогою якорів і підняли точність до 96,2% на тому ж наборі, використовуючи лише RGB-зображення.
На боці одноступеневих методів Редмон (Redmon) і Анджелова (Angelova) протестували три режими передбачення на базі AlexNet. Пряме регресування дало 84,4% , регресування з додатковим класифікаційним сигналом — 85,5% , а ґратчаста схема — 88% . Це показало, що додаткова «наглядова» інформація та просторово структуровані виходи покращують результат. Вони також виявили типову проблему: «сплющування» карт ознак перед фінальним багатошаровим перцептроном руйнує просторову структуру, критичну для прогнозу хвату.
Наступні роботи боролися з цим обмеженням. Кумра (Kumra) і Канан (Kanan) перейшли до ResNet-50, використавши залишкові зв’язки, які дозволили тренувати дуже глибокі мережі без деградації. Їхня найкраща конфігурація досягла 89,21% на Cornell, але глобальний середній пулінг усе ще «згортала» просторові деталі.
Рібейро (Ribeiro) і Грассі (Grassi) запропонували повністю згорткову архітектуру з аугментацією у вигляді «ковзного вікна» й отримали 94,8% , тоді як Кальдера (Caldera) з колегами, також на базі ResNet-50, повідомили про 93,91% . Для сцен із кількома об’єктами Чу (Chu) та співавтори розділили прогноз кута й центру орієнтованого прямокутника, фактично визнавши, що обертання потребує окремого опрацювання. Новий Rotation Anchor Mechanism розвиває цю ідею системно.
Чому новий підхід важливий для реальних полів
Цінність нової роботи виходить за межі її власних бенчмарків. Робот для збирання фруктів не може чекати секунди, доки двоступеневий детектор згенерує й переоцінить кандидати, поки плід висить на гілці. Його не можна навчити на мільйонах розмічених прикладів — ніхто не анотував десятки тисяч зображень садів орієнтованими прямокутниками хвату. І він не може дозволити собі помилки в кілька градусів, адже це різниця між чистим зняттям плоду та його пошкодженням.
Поєднавши якорний механізм, налаштований на обертання, з гібридним «хребтом», що балансує ефективність використання даних і глобальний контекст, а також оприлюднивши датасет із трьома рівнями складності (простий фон, зашумлений фон, кілька об’єктів), автори дають спільноті і метод, і «лінійку» для вимірювання прогресу.
Послідовність від простих до зашумлених і багатоб’єктних сцен у NBMOD створює діагностичний інструмент: модель, яка добре працює на простій підмножині, але різко «просідає» на зашумленій, чітко показує, де саме ламається її сприйняття. Для галузі, що рухається до розгортання в мінливих зовнішніх умовах, така детальна оцінка може виявитися не менш важливою, ніж будь-яка рекордна цифра точності.
 Джерело: cikavosti.com (Технології)

Новини рубріки

На морозі смартфон сідає швидше: як врятувати батарею від холоду взимку
18 жовтня 2026 р. 00:19
Перший складаний iPhone Duo потрапив до 300 найкращих винаходів року від TIME
17 жовтня 2026 р. 20:53
Ремонт iPhone Duo коштує шалених грошей: скільки доведеться заплатити
17 жовтня 2026 р. 19:24